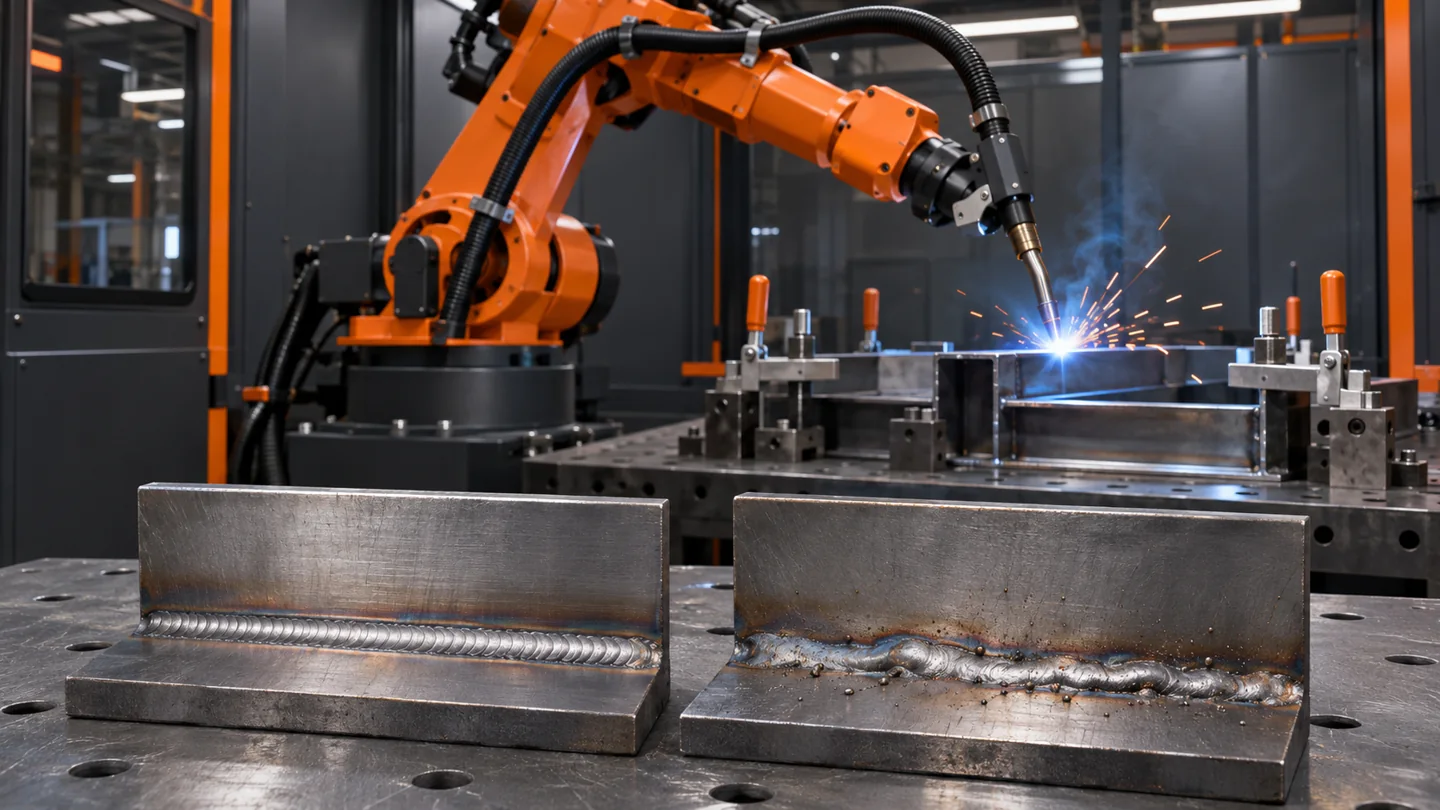
ربات هر بار همان مسیر را طی میکند، اما بعضی قطعات جوش یکنواختی دارند و بعضی دیگر با پاشش، تخلخل یا نفوذ نامناسب تولید میشوند. این وضعیت برای مدیر تولید یک سؤال جدی ایجاد میکند: اگر حرکت ربات دقیق است، چرا نتیجه ثابت نیست؟
تکرارپذیری حرکت ربات، فقط یکی از شرطهای کیفیت پایدار جوش است. موقعیت واقعی قطعه، فاصله درز، وضعیت تورچ، تغذیه سیم و حفاظت گازی نیز باید در محدوده مناسب باقی بمانند. تغییر هرکدام میتواند نتیجه جوشکاری را عوض کند، حتی زمانی که برنامه حرکت دستنخورده است.
برای بررسی راهکارهای رباتیک سانربات، شناخت همین تفاوت اهمیت دارد: انتخاب بازوی مناسب باید همراه با ارزیابی فرایند و شرایط واقعی تولید انجام شود.
تکرارپذیری حرکت ربات با ثبات کیفیت جوش چه تفاوتی دارد؟
تکرارپذیری یعنی ربات بتواند در شرایط مشخص، دوباره به موقعیت قبلی برگردد. اما کیفیت جوش به اتفاقی بستگی دارد که بین سیم جوش، قوس و اتصال واقعی قطعه رخ میدهد.
فرض کنید مسیر برای یک قطعه نمونه تنظیم شده است. اگر قطعه بعدی کمی متفاوت داخل فیکسچر بنشیند، همان مسیر قبلی دیگر الزاماً نسبت درستی با درز جوش ندارد. بنابراین ممکن است حرکت ربات تکرار شود، اما محل قرارگیری جوش نسبت به اتصال تغییر کند.
راهنمای عیبیابی Tregaskiss نیز تغییرات قطعه، فیکسچر و نقطه ابزار را از موارد مؤثر در جوشهای ناهماهنگ معرفی میکند.
مهمترین علتهای تغییر کیفیت جوش رباتیک
۱. قطعات دقیقاً مشابه هم آماده نشدهاند
اختلاف در برش، خمکاری، مونتاژ و خالجوش میتواند موقعیت یا فاصله درز را تغییر دهد. برنامهای که روی یک نمونه نتیجه مناسبی داشته، ممکن است روی قطعات با تلرانس متفاوت همان نتیجه را ندهد.
برای بررسی، چند قطعه متوالی را پیش از جوشکاری مقایسه کنید: آیا لبهها، فاصله اتصال و محل خالجوشها یکساناند؟ Tregaskiss آمادهسازی و انطباق مناسب قطعات را از عوامل مهم کیفیت پایدار در جوشکاری رباتیک میداند.
۲. فیکسچر موقعیت قطعه را ثابت نگه نمیدارد
فیکسچر باید قطعه را در موقعیت تعریفشده نگه دارد. اگر قطعه درست روی تکیهگاهها ننشیند یا گیرهها اجازه حرکت بدهند، مسیر صحیح ربات نیز ممکن است به جوش نامناسب منجر شود.
نشانه قابل بررسی: مشکل فقط در یک ایستگاه، یک فیکسچر یا پس از بارگذاری بعضی قطعات دیده میشود. در این حالت، پیش از تغییر برنامه، وضعیت نشستن قطعه و استحکام مجموعه بررسی شود.
۳. موقعیت واقعی نوک سیم با تنظیمات ابزار تطابق ندارد
نقطه ابزار یا TCP مشخص میکند ابزار جوشکاری نسبت به بازوی ربات کجا قرار دارد. برخورد، تغییر وضعیت تورچ یا نصب نامناسب اجزا میتواند این رابطه را تغییر دهد.
در نتیجه، ربات مختصات قبلی را اجرا میکند، اما نوک سیم در محل مورد انتظار نیست.
نشانه قابل بررسی: جابهجایی محل جوش پس از برخورد یا تعویض اجزای تورچ. در چنین وضعیتی، صحت TCP و نصب ابزار باید طبق دستورالعمل سازنده کنترل شود.
۴. تغذیه سیم جوش یکنواخت نیست
مسیر حرکت ثابت، نوسان تغذیه سیم را جبران نمیکند. گرفتگی یا نامناسببودن لاینر، وضعیت رولهای تغذیه و مشکلات مسیر سیم میتوانند قوس را ناپایدار کنند.
نشانه قابل بررسی: تغییر صدای قوس، قطعووصلشدن سیم یا افزایش نامنظم پاشش. مسیر تغذیه باید بهصورت یک مجموعه بررسی شود؛ تنظیم بیشتر فشار رولها بهتنهایی پاسخ همه مشکلات نیست.
۵. پوشش گاز محافظ در محل جوش کافی نیست
وجود گاز در مدار بهتنهایی ثابت نمیکند که حوضچه جوش بهدرستی محافظت میشود. وضعیت نازل، گرفتگی مسیر خروج گاز و شرایط اطراف اتصال باید بررسی شوند.
نشانه قابل بررسی: بروز تخلخل یا تغییر کیفیت همراه با تجمع پاشش در نازل. تمیزکاری مناسب نازل و دیفیوزر بخشی از نگهداری لازم برای حفظ پوشش گازی است.
۶. قطعات مصرفی تورچ فرسوده یا نامناسب شدهاند
نازل، نازل تماس و لاینر در طول کار شرایط اولیه خود را حفظ نمیکنند. شلشدن اتصالات، آلودگی یا نصب نامناسب قطعات مصرفی میتواند بر انتقال جریان، تغذیه سیم و عملکرد تورچ اثر بگذارد.
نشانه قابل بررسی: کیفیت ابتدای شیفت مناسب است، اما با ادامه تولید افت میکند. وضعیت مصرفیها و تناوب سرویس را بررسی کنید؛ تعویض آنها بهتر است بر اساس شرایط واقعی کار و توصیه سازنده برنامهریزی شود.
۷. تنظیمات جوش برای شرایط واقعی تولید مناسب نیست
تنظیماتی که روی یک نمونه جواب دادهاند، باید برای محدوده واقعی تولید نیز ارزیابی شوند. سرعت حرکت، تغذیه سیم، ولتاژ و سایر تنظیمات فرایند باید با جنس، ضخامت و اتصال هماهنگ باشند.
تغییر یک پارامتر برای بهترشدن ظاهر جوش، لزوماً به معنی بهترشدن کیفیت اتصال نیست. تنظیم فرایند باید با ارزیابی نتیجه و معیار پذیرش مشخص همراه باشد. انجمن جوشکاری آمریکا نیز بهینهسازی تنظیمات را بخشی از دستیابی به کیفیت و مصرف مناسب مواد در جوشکاری با کوبات میداند. aws.org
برای عیبیابی نوسان کیفیت جوش از کجا شروع کنیم؟
برای بررسی اولیه، الگوی بروز مشکل را ثبت کنید. جدول زیر مسیر پیشنهادی بررسی است و تشخیص قطعی علت محسوب نمیشود.
| الگوی مشاهدهشده | موارد مناسب برای بررسی اولیه |
|---|---|
| مشکل پس از تعویض سری قطعات شروع شده است | ابعاد، فاصله درز و آمادهسازی قطعات |
| مشکل فقط در یک فیکسچر رخ میدهد | تکیهگاهها، گیرهها و نحوه بارگذاری |
| محل جوش پس از برخورد تغییر کرده است | تورچ، نصب ابزار و صحت TCP |
| کیفیت در طول شیفت افت میکند | مصرفیها، نظافت نازل و مسیر سیم |
| مشکل پس از تغییر تنظیمات آغاز شده است | برنامه و پارامترهای تغییرکرده |
از آخرین تغییر ثبتشده شروع کنید. بررسی اینکه پیش از بروز عیب چه چیزی در تجهیزات، مواد یا برنامه تغییر کرده، از توصیههای اولیه راهنمای عیبیابی Tregaskiss است.
برای اینکه نتیجه بررسی قابل اتکا باشد، بهتر است هر بار یک متغیر اصلاح شود و قطعههای قبل و بعد با شرایط ثبتشده مقایسه شوند.
آیا تغییر برنامه ربات مشکل را حل میکند؟
گاهی اصلاح مسیر لازم است؛ اما ابتدا باید مشخص شود مسیر واقعاً اشتباه است یا قطعه و ابزار از موقعیت تعریفشده خارج شدهاند.
پیش از هر اصلاح، این سه پرسش را پاسخ دهید:
- آیا مشکل روی همه قطعات دیده میشود یا فقط بعضی از آنها؟
- آیا از یک زمان یا تغییر مشخص شروع شده است؟
- آیا با تعویض فیکسچر، قطعه یا مصرفیها الگوی عیب عوض میشود؟
پاسخها کمک میکنند تغییرات برنامه بر اساس شواهد انجام شوند و نتیجه آنها قابل ارزیابی باشد.
برای بررسی پروژه چه اطلاعاتی آماده کنیم؟
اگر قصد خرید ربات یا بررسی یک فرایند جوشکاری را دارید، این اطلاعات را برای گفتوگوی فنی با سانربات آماده کنید:
- جنس، ضخامت و نقشه یا تصاویر قطعه؛
- تیراژ و تنوع محصولات؛
- تصاویر فیکسچر و محلهای اتصال؛
- نمونه جوش قابل قبول و نمونه معیوب؛
- فیلم چرخه کامل، از بارگذاری تا تخلیه قطعه؛
- زمان و شرایط بروز مشکل.
این مجموعه، مسئله را از عبارت کلی «کیفیت جوش خوب نیست» به یک موضوع قابل بررسی تبدیل میکند.
پرسشهای متداول
آیا تکرارپذیری بالای ربات، کیفیت جوش را تضمین میکند؟
خیر. حرکت تکرارپذیر باید با ثبات قطعه، ابزار و شرایط فرایند همراه باشد.
اگر جوش از مسیر اتصال خارج شود، حتماً برنامه اشتباه است؟
خیر. تغییر موقعیت قطعه، مشکل فیکسچر یا تغییر TCP نیز باید بررسی شود.
آیا ظاهر یکدست جوش برای تأیید کیفیت کافی است؟
ظاهر جوش فقط بخشی از ارزیابی است. روش بازرسی و معیار پذیرش باید متناسب با کاربرد قطعه مشخص شود.
برای دستیابی به کیفیت پایدار، بازوی ربات، قطعه، فیکسچر و تجهیزات جوشکاری را بهعنوان یک سیستم بررسی کنید. اطلاعات محصولات و راهکارهای مرتبط را میتوانید در وبسایت سانربات ببینید.
بدون دیدگاه