وقتی کیفیت جوش به خستگی اپراتور وابسته است
در بسیاری از خطوط تولید، کیفیت جوشکاری هنوز به مهارت، تمرکز و شرایط جسمی اپراتور وابسته است. در ابتدای شیفت ممکن است مسیر جوش با دقت مناسبی اجرا شود؛ اما با افزایش خستگی، حفظ زاویه تورچ، فاصله مناسب نازل و سرعت یکنواخت حرکت دشوارتر می شود.
این مشکل در قطعات پیچیده، اتصال های لوله ای، شاسی ها، فریم های فلزی و قطعاتی که نقاط جوش آن ها در زوایای محدود قرار دارد، بیشتر دیده می شود.
در چنین شرایطی معمولا مشکلات زیر به وجود می آید:
- دسترسی نداشتن تورچ به تمام نقاط اتصال
- تغییر زاویه تورچ در طول مسیر جوش
- کاهش یا افزایش ناخواسته سرعت حرکت
- نفوذ ناقص در بخشی از درز
- ایجاد پاشش بیش از حد
- تاب برداشتن قطعه بر اثر توزیع نامتوازن حرارت
- افزایش زمان بازرسی و تعمیر قطعات
- بالا رفتن میزان ضایعات و دوباره کاری
اما آیا راه حل این مشکلات، فقط استفاده از جوشکار ماهرتر است؟ در بسیاری از خطوط تولید، پاسخ منفی است. زمانی که مشکل به تکرارپذیری، پیچیدگی هندسه قطعه و ظرفیت تولید مربوط باشد، باید فرآیند جوشکاری به صورت مهندسی و خودکار طراحی شود.
چرا جوشکاری دستی در قطعات پیچیده دچار خطا می شود؟
جوشکاری دستی برای بسیاری از پروژه ها کاربردی و قابل اعتماد است؛ اما در تیراژ بالا یا قطعاتی با هندسه دشوار، محدودیت های مشخصی دارد.
۱. حفظ نکردن زاویه ثابت تورچ
برای ایجاد یک جوش یکنواخت، تورچ باید نسبت به درز جوش در موقعیت مناسبی حرکت کند. کوچک ترین تغییر در زاویه می تواند روی شکل ظاهری جوش، میزان نفوذ و مقدار پاشش اثر بگذارد.
در قطعاتی که چند اتصال در زوایای متفاوت دارند، اپراتور باید به طور مداوم وضعیت دست و بدن خود را تغییر دهد. این کار احتمال خطا را افزایش می دهد.
۲. دسترسی دشوار به نقاط کور
برخی از درزهای جوش در قسمت داخلی فریم، زیر فلنج، پشت قطعه یا میان چند اتصال قرار دارند. در این موقعیت ها، اپراتور ممکن است دید کافی نداشته باشد یا نتواند تورچ را در وضعیت ایده آل قرار دهد.
نتیجه این مسئله، اجرای جوش از زاویه نامناسب یا باقی ماندن بخشی از درز بدون جوش است.
۳. تغییر سرعت حرکت
سرعت حرکت تورچ باید با نوع اتصال، ضخامت قطعه، جریان جوش و نوع سیم جوش هماهنگ باشد. اگر تورچ در بخشی از مسیر سریع تر حرکت کند، احتمال ایجاد جوش کم عمق وجود دارد. حرکت بیش از حد آهسته نیز می تواند باعث تجمع حرارت و تغییر شکل قطعه شود.
۴. تفاوت کیفیت بین قطعات
حتی اگر یک اپراتور بتواند یک قطعه را با کیفیت مناسب جوشکاری کند، تکرار دقیق همان نتیجه برای ده ها یا صدها قطعه همیشه ساده نیست. کیفیت نهایی ممکن است به عواملی مانند خستگی، وضعیت قطعه، شرایط محیطی و تمرکز اپراتور وابسته شود.
اینجاست که تکرارپذیری ربات می تواند نقش مهمی در پایدار کردن فرآیند داشته باشد.
جوشکاری رباتیک چگونه این مشکل را حل می کند؟
در جوشکاری رباتیک، مسیر حرکت تورچ، سرعت، توقف ها و ترتیب اجرای جوش ها از قبل برنامه ریزی می شود. ربات می تواند همین مسیر را برای تعداد زیادی قطعه، با شرایطی مشابه تکرار کند.
با این حال، ربات به تنهایی راه حل کامل نیست. عملکرد مناسب یک سیستم جوشکاری رباتیک به مجموعه ای از عوامل وابسته است:
- انتخاب درست ربات
- طراحی مناسب فیکسچر
- تعیین محدوده حرکتی
- انتخاب منبع جوش و تجهیزات جانبی
- استفاده از پوزیشنر در صورت نیاز
- تنظیم پارامترهای جوشکاری
- برنامه نویسی مسیر حرکت
- طراحی سیستم ایمنی
- هماهنگ سازی تجهیزات با خط تولید
به همین دلیل، اجرای یک پروژه موفق باید از مرحله بررسی فرآیند شروع شود، نه از خرید صرف یک بازوی رباتیک.
نقش فیکسچر در کیفیت جوشکاری رباتیک
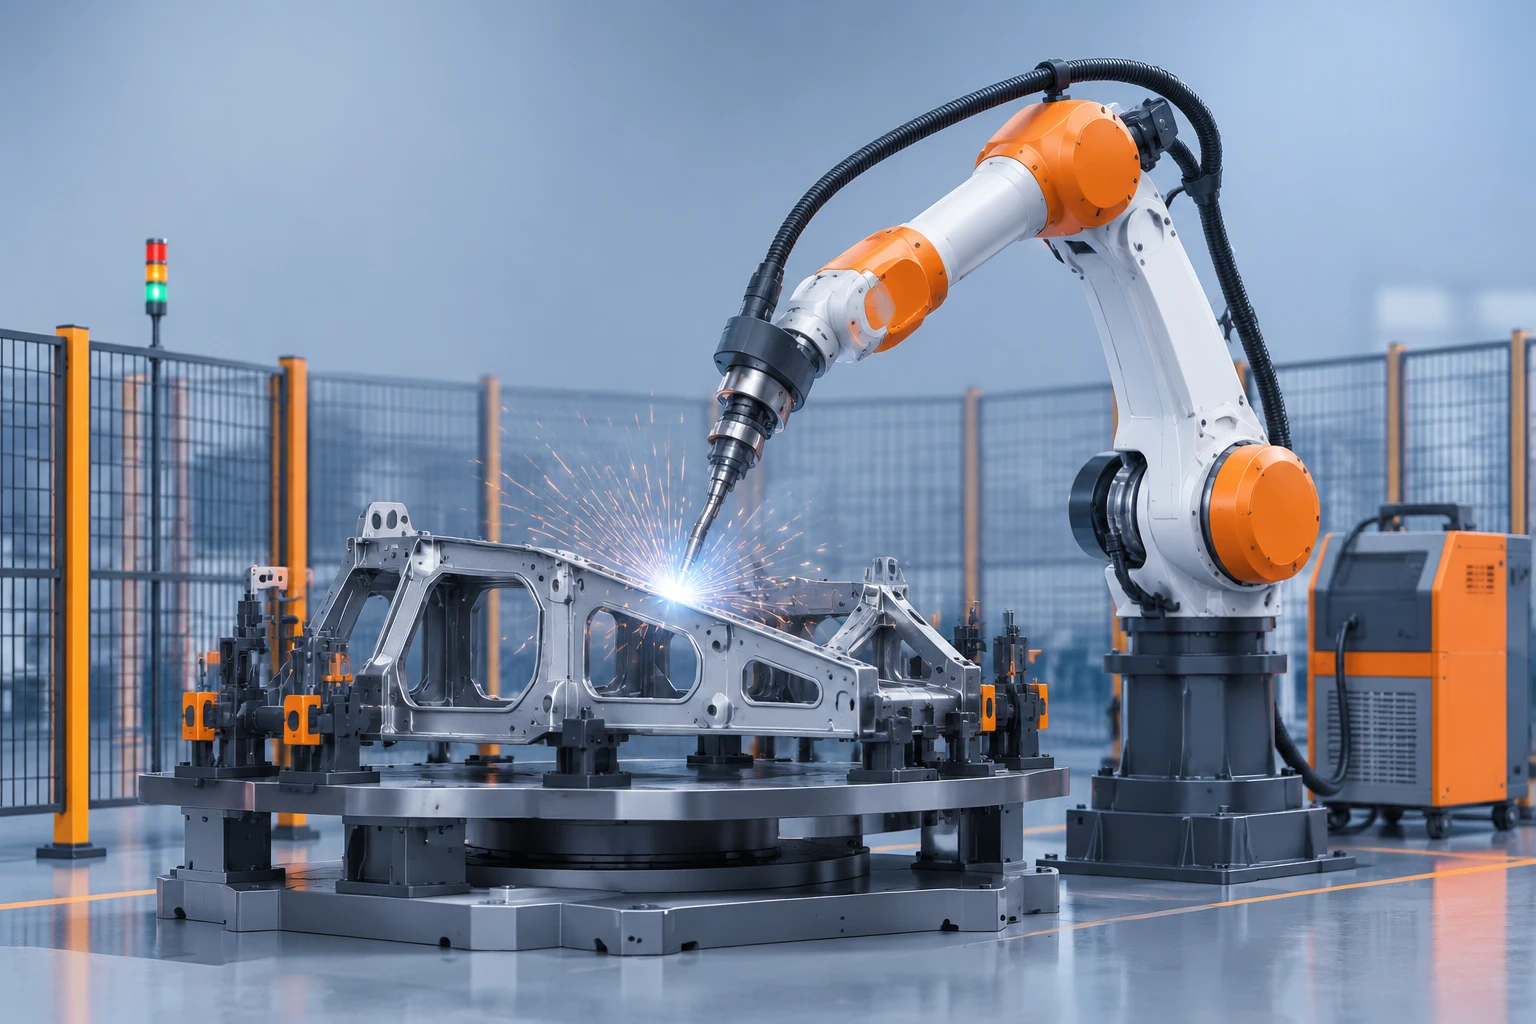
یکی از مهم ترین بخش های هر سلول جوشکاری رباتیک، فیکسچر است. فیکسچر باید قطعه را در موقعیت مشخص و تکرارپذیر نگه دارد و در عین حال، مسیر حرکت تورچ را مسدود نکند.
اگر فیکسچر به درستی طراحی نشده باشد، حتی یک ربات قدرتمند نیز نمی تواند فرآیند را با کیفیت مطلوب اجرا کند.
یک فیکسچر مناسب باید ویژگی های زیر را داشته باشد:
- ثابت نگه داشتن قطعه در طول فرآیند
- جلوگیری از لرزش یا جابه جایی قطعه
- فراهم کردن دسترسی مناسب تورچ به درزها
- امکان بارگذاری و تخلیه سریع قطعه
- کاهش احتمال برخورد تورچ با اجزای فیکسچر
- قابلیت استفاده برای تیراژ و شرایط کاری خط تولید
در برخی پروژه ها، طراحی فیکسچر باید هم زمان با برنامه نویسی ربات انجام شود؛ زیرا مسیر حرکت ربات و نحوه نگهداری قطعه مستقیما روی یکدیگر اثر می گذارند.
آیا همیشه به پوزیشنر نیاز داریم؟
پوزیشنر برای چرخاندن یا تغییر وضعیت قطعه در هنگام جوشکاری استفاده می شود. هدف آن این است که درز جوش تا حد امکان در موقعیتی مناسب در مقابل تورچ قرار بگیرد.
استفاده از پوزیشنر می تواند مزایای مهمی داشته باشد:
- کاهش حرکت های پیچیده ربات
- بهبود دسترسی به نقاط مختلف قطعه
- کاهش زمان اجرای مسیر
- قرار گرفتن درز جوش در وضعیت مناسب تر
- کاهش نیاز به طراحی مسیرهای بسیار پیچیده
- افزایش هماهنگی میان ربات و قطعه
انتخاب پوزیشنر به عواملی مانند وزن قطعه، ابعاد، مرکز ثقل، تعداد محور مورد نیاز و زمان سیکل بستگی دارد. بنابراین نمی توان برای تمام خطوط تولید، یک پوزیشنر ثابت را پیشنهاد کرد.
قبل از اجرای پروژه جوشکاری رباتیک چه چیزهایی باید بررسی شود؟
پیش از طراحی سلول جوشکاری، اطلاعات خط تولید باید به صورت کامل بررسی شود. تصمیم گیری بدون داده کافی ممکن است باعث انتخاب ربات نامتناسب یا افزایش هزینه های اصلاحی در آینده شود.
نوع قطعه و جنس آن
نوع فلز، ضخامت، شکل قطعه و حساسیت آن به حرارت، روی روش طراحی سلول و انتخاب تجهیزات تاثیر دارد.
تیراژ تولید
رباتیک کردن فرآیندی با تیراژ پایین ممکن است از نظر اقتصادی با تیراژ بالا متفاوت باشد. باید مشخص شود که ربات در هر شیفت چند قطعه تولید می کند و زمان سیکل قابل قبول چقدر است.
تعداد و طول درزهای جوش
هرچه مسیر جوش پیچیده تر و طولانی تر باشد، نیاز به برنامه نویسی دقیق تر و بررسی دسترسی تورچ بیشتر خواهد بود.
وزن و ابعاد قطعه
وزن قطعه و تجهیزات نصب شده روی مچ ربات، روی انتخاب ظرفیت ربات و طراحی پوزیشنر اثر دارد.
نحوه ورود و خروج قطعه
بارگذاری و تخلیه قطعه باید طوری طراحی شود که زمان انتظار ربات کاهش پیدا کند. در برخی پروژه ها می توان از دو ایستگاه کاری استفاده کرد تا ربات هنگام آماده سازی یک قطعه، روی قطعه دیگر کار کند.
فضای نصب و الزامات ایمنی
ابعاد سلول، مسیر رفت و آمد، محل بارگذاری، حصار ایمنی، تجهیزات توقف اضطراری و دسترسی اپراتور باید پیش از اجرای پروژه مشخص شوند.
تفاوت رباتیک کردن جوشکاری با خرید یک ربات
یکی از اشتباهات رایج این است که تصور کنیم خرید یک بازوی رباتیک به تنهایی به معنای اتوماسیون جوشکاری است.
یک سیستم کامل جوشکاری رباتیک می تواند شامل اجزای مختلفی باشد:
- بازوی ربات صنعتی
- کنترلر ربات
- منبع جوشکاری
- تورچ و متعلقات آن
- فیکسچر اختصاصی
- پوزیشنر
- سیستم تمیزکاری تورچ
- تجهیزات تغذیه سیم و گاز
- سنسورها و تجهیزات کنترلی
- تابلو برق و کنترل
- حصار و تجهیزات ایمنی
- برنامه نویسی و رابط کاربری
- خدمات نصب، راه اندازی و آموزش
اگر این اجزا بدون هماهنگی انتخاب شوند، ممکن است سیستم نهایی نتواند به زمان سیکل یا کیفیت مورد انتظار برسد.
رویکرد سان ربات بر بررسی نیاز خط، طراحی راهکار، تأمین تجهیزات، برنامه نویسی، نصب، راه اندازی و پشتیبانی سیستم های رباتیک استوار است.
سان ربات برای چه مشکلاتی در جوشکاری راهکار ارائه می دهد؟
راهکار جوشکاری رباتیک سان ربات می تواند برای کارخانه هایی مناسب باشد که با یکی یا چند مورد از مشکلات زیر روبه رو هستند:
- افزایش ضایعات جوشکاری
- نوسان کیفیت بین قطعات مختلف
- کمبود نیروی جوشکار ماهر
- نیاز به افزایش ظرفیت تولید
- دشواری اجرای جوش در نقاط محدود
- بالا بودن زمان سیکل تولید
- خستگی اپراتور در فرآیندهای تکراری
- نیاز به کارکرد مداوم در شیفت های مختلف
- دشواری کنترل کیفیت در تولید تیراژ بالا
- نیاز به اتصال ربات به تجهیزات و خط تولید موجود
در چنین پروژه هایی، ابتدا باید مشخص شود که کدام بخش فرآیند بیشترین اتلاف را ایجاد می کند. گاهی مشکل اصلی خود جوشکاری نیست، بلکه فیکسچر نامناسب، تغذیه نادرست قطعه یا طراحی نامناسب ایستگاه کاری است.
از کجا بفهمیم جوشکاری رباتیک برای خط ما مناسب است؟
رباتیک کردن جوشکاری برای هر خطی با هر تیراژی یکسان نیست. برای تصمیم گیری بهتر، این پرسش ها را بررسی کنید:
- تعداد قطعات تولیدی در روز چقدر است؟
- آیا قطعه در هر بار تولید شکل و ابعاد ثابتی دارد؟
- مسیر جوشکاری قابلیت تکرار دارد؟
- میزان دوباره کاری و ضایعات چقدر است؟
- چند اپراتور در فرآیند جوشکاری فعالیت می کنند؟
- زمان اجرای هر قطعه چقدر است؟
- آیا قطعه به فیکسچر دقیق نیاز دارد؟
- فضای کافی برای نصب سلول رباتیک وجود دارد؟
- آیا هدف افزایش ظرفیت است یا کاهش خطا؟
- آیا امکان اتصال سیستم جدید به خط فعلی وجود دارد؟
پاسخ به این پرسش ها به تیم فنی کمک می کند تا درباره نوع ربات، تجهیزات جانبی، روش بارگذاری و نحوه اجرای پروژه تصمیم دقیق تری بگیرد.
نتیجه گیری
مشکل دسترسی نداشتن تورچ به درزهای پیچیده، تغییر زاویه جوش، نوسان کیفیت و افزایش ضایعات، معمولا تنها با افزایش تعداد اپراتورها برطرف نمی شود. این مشکلات اغلب به طراحی ایستگاه، نحوه نگهداری قطعه، مسیر حرکت تورچ و میزان تکرارپذیری فرآیند مربوط هستند.
جوشکاری رباتیک می تواند با کنترل مسیر، سرعت و موقعیت تورچ، کیفیت فرآیند را پایدارتر کند و امکان تولید مداوم و قابل کنترل را افزایش دهد. البته رسیدن به این نتیجه، به انتخاب درست ربات و طراحی یکپارچه سلول جوشکاری وابسته است.
برای همین، پیش از خرید تجهیزات باید خط تولید، قطعات، تیراژ، زمان سیکل، فضای نصب، فیکسچر و الزامات ایمنی به صورت تخصصی بررسی شوند. وقتی این مراحل به درستی انجام شوند، جوشکاری رباتیک می تواند از یک هزینه اولیه به ابزاری برای کاهش دوباره کاری، افزایش ظرفیت و کنترل بهتر تولید تبدیل شود.
بدون دیدگاه