وقتی جابجایی دستی به گلوگاه خط تولید تبدیل می شود
در بسیاری از کارخانه های صنعتی، بخش بزرگی از زمان و انرژی خط تولید صرف جابجایی، بارگیری و تخلیه قطعات بین ایستگاه های مختلف می شود. قطعات سنگین، ورق های فلزی، قطعات ریخته گری یا محصولات نهایی معمولا توسط نیروی انسانی جابجا می شوند.
در شیفت های کاری طولانی، این روش با چالش های جدی همراه است:
- خستگی مفرط اپراتورها و کاهش سرعت کار در ساعات پایانی شیفت
- خطرات ایمنی، آسیب های بدنی و مسایل ارگونومیک برای پرسنل
- آسیب دیدن یا خط افتادن روی قطعات حساس بر اثر لغزش دست
- نوسان در زمان سیکل تولید و توقف های مکرر
- عدم تطابق سرعت بارگذاری با ظرفیت دستگاه های CNC و پرس
- بالا رفتن هزینه های نیروی انسانی در خطوط تکراری
این مشکلات نشان می دهد که فرآیند جابجایی مواد، نیازمند یک نگرش مهندسی و خودکارسازی است تا خط تولید به پایداری برسد.
چرا روش های سنتی در مدیریت مواد کارایی خود را از دست می دهند؟
استفاده از نیروی انسانی یا تجهیزات ساده سنتی برای جابجایی قطعات در تیراژ بالا، محدودیت های آشکاری دارد.
۱. محدودیت ظرفیت وزنی و استقامت بدنی
جابجایی مکرر قطعات سنگین یا ابعاد بزرگ، انرژی زیادی از اپراتور می گیرد. پس از چند ساعت، سرعت حرکت قطعات کاهش می یابد و این امر کل ظرفیت خط تولید را تحت تاثیر قرار می دهد.
۲. دقت پایین در پوزیشن دهی
برای قرار دادن قطعه داخل فیکسچر، قالب پرس یا دستگاه تراش، دقت میلی متری لازم است. خطای انسانی در این مرحله می تواند باعث گیر کردن قطعه، آسیب به ابزار یا توقف دستگاه شود.
۳. خطر آسیب به محصولات
در خطوط مونتاژ یا قطعات با پوشش های حساس، هرگونه برخورد ناخواسته یا فشار بیش از حد دست می تواند محصول را از چرخه خارج کرده و ضایعات ایجاد کند.
ربات های جابجایی و پیک و پلیس چگونه خط را متحول می کنند؟
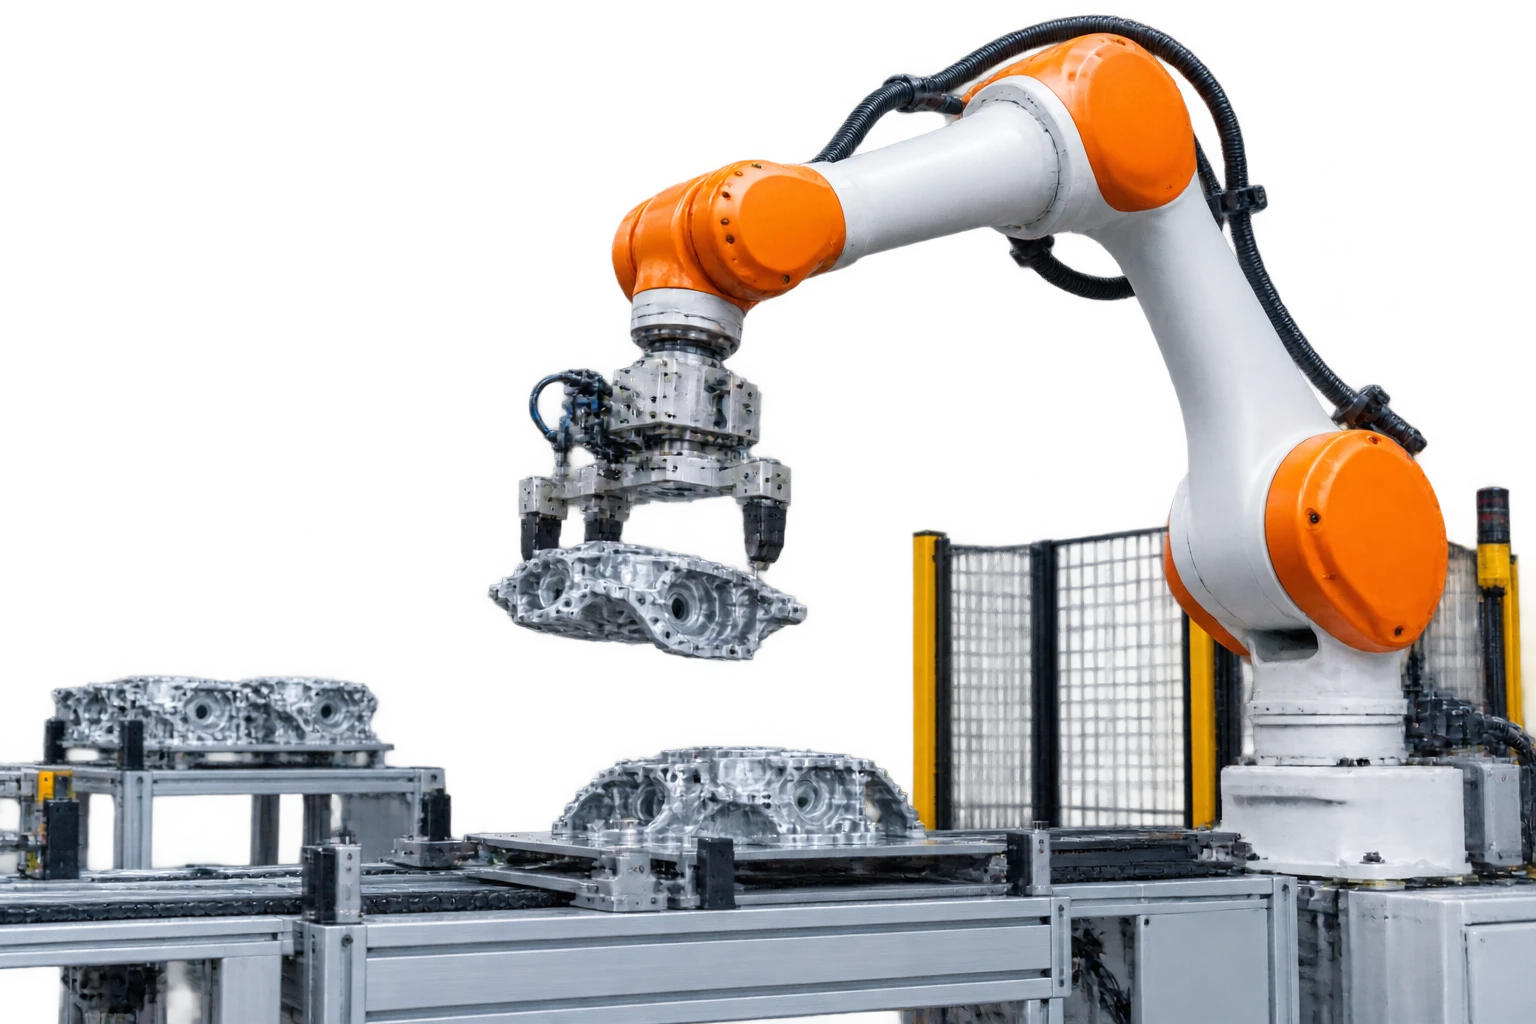
استفاده از بازوهای رباتیک صنعتی برای بارگیری، تخلیه و انتقال قطعات (Pick and Place)، سرعت و دقت خط تولید را به طور چشمگیری افزایش می دهد. یک سلول رباتیک می تواند بدون خستگی، قطعات را با وزن و ابعاد مشخص در مسیرهای از پیش تعیین شده جابجا کند.
تجهیزات و بخش های اصلی یک سیستم جابجایی رباتیک عبارتند از:
- ربات صنعتی با ظرفیت بار (Payload) مناسب
- گریپر یا مکنده متناسب با هندسه قطعه (مکانیکی، مگنت، وکیوم)
- سیستم های کنترل و پردازش تصویر در صورت نیاز به تفکیک
- فیکسچرها و استیشن های بارگذاری ورودی و خروجی
- حسگرها و تجهیزات ایمنی استاندارد
- تابلو برق و یکپارچه سازی با PLC خط
با این حال، انتخاب ربات و نوع گریپر باید دقیقا متناسب با وزن، ابعاد، مرکز ثقل و جنس قطعه انجام شود تا ربات بتواند با حداکثر سرعت و بدون لرزش کار کند.
چه مواردی پیش از اتوماسیون جابجایی باید بررسی شود؟
پیش از ورود ربات به خط تولید، ارزیابی دقیق پارامترهای عملیاتی اهمیت بالایی دارد:
- وزن و ابعاد قطعه: تعیین حداکثر وزن بار و گشتاور مورد نیاز مچ ربات.
- زمان سیکل (Cycle Time): مشخص کردن اینکه ربات در هر دقیقه باید چه تعداد قطعه را جابجا کند.
- نوع گریپر: طراحی ابزار سر بازو برای گرفتن ایمن قطعه بدون لغزش.
- فضای نصب: بررسی محدودیت های فیزیکی کارخانه و شعاع دسترسی ربات.
- ایمنی محیطی: نصب حصارها و پرده های نوری برای حفاظت از اپراتورها.
برای پیاده سازی اصولی این سیستم ها، بهره گیری از دانش فنی، طراحی مهندسی و یکپارچه سازی تجهیزات نقش کلیدی دارد.
سان ربات با بررسی دقیق خط تولید، نیازسنجی، تامین تجهیزات، برنامه نویسی و راه اندازی سلول های رباتیک، امکان بهبود فرآیندهای انتقال و بارگذاری را در واحدهای صنعتی فراهم می کند.
نتیجه گیری
چالش های ناشی از خستگی نیروی انسانی، کندی خط تولید، آسیب دیدن قطعات و نوسان در سرعت بارگذاری، معمولا با روش های سنتی قابل حل نیستند. استفاده از سیستم های رباتیک پیک و پلیس می تواند سرعت، دقت و ایمنی جابجایی مواد را به طور محسوسی افزایش دهد.
با این حال، موفقیت در اتوماسیون جابجایی به انتخاب درست ربات، طراحی دقیق گریپر، هماهنگی با تجهیزات موجود و بررسی دقیق پارامترهای خط تولید وابسته است. ارزیابی مهندسی پیش از اجرا، کلید تبدیل یک خط سنتی به خط تولیدی پایدار و بهره ور است.
بدون دیدگاه